علم چهارنعل رفتن با اسب
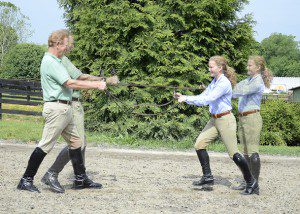
یک مسیر معمولی کراسکانتری در سطح مقدماتی، حدود ۲۵ تلاش پرشی دارد. در همین حال، اسب شما هنگام پیمودن یک مسیر دو مایلی مقدماتی، بیش از ۶۰۰ گام در چهارنعل برمیدارد. از آنجا که زمان شما در چهارنعلرفتن بسیار بیشتر از پریدن از موانع است، نتیجه میشود که باید حالت بدن در چهارنعل را بهدقت بررسی کنید. اگر وضعیت بدنی شما ضعیف یا ناکارآمد باشد، تأثیر قابلتوجهی بر عملکرد اسبتان خواهد گذاشت. خوشبختانه اکنون پژوهشهای علمی وجود دارد که به تعیین حالت درست چهارنعل کمک میکند.
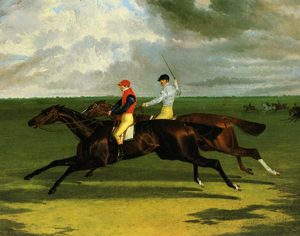
ویلی سیمز، جوکی آمریکایی، نخستین بار در سال ۱۸۹۵ این حالت جمعشده و خمیده را در انگلستان به کار گرفت، اما این هموطن او، جیمز اف. «تاد» اسلون بود که این شیوه جدید را فراگیر کرد. موفقیت اسلون در آن دوره، که در سال ۱۸۹۸ به رقم شگفتانگیز پیروزی در ۴۶ درصد مسابقاتش رسید، سایر جوکیهای آن زمان را وادار کرد رکابهای بلند سنتی و حالت قائم را کنار بگذارند. این وضعیت تازه، بزرگترین تغییر تدریجی ثبتشده در زمان اسبهای مسابقه را رقم زد: در فاصله ۱۸۹۵ تا ۱۹۰۵، میانگین زمان اسبهای مسابقه بین ۵ تا ۷ درصد بهبود یافت. (از آن زمان تاکنون، این زمانها فقط ۱ درصد بهتر شدهاند.)
انقلابی در سوارکاری
دهه ۱۹۰۵-۱۸۹۵ باید برای اهل اسب و سوارکاری دورهای هیجانانگیز بوده باشد، بهویژه با توجه به اینکه فدریکو کاپریلی نیز در همین سالها «نشست رو به جلو» را ابداع میکرد.
کاپریلی در پرش تأثیری به همان اندازه تحولآفرین داشت که سیمز و اسلون در چهارنعل داشتند.
پیوند آشکار میان این دو وضعیت انقلابی آن است که در هر دو، وزن سوارکار روی جدوگاه قرار میگیرد و ارتباطی متعادل و ارتجاعی با اسب ایجاد میشود.
در مطالعه کالج سلطنتی دامپزشکی، فشار کاری وارد بر اسبهای در حال چهارنعل بررسی شد؛ ابتدا با استفاده از کیسههای شن و سوارکارانی که بهصورت قائم روی اسبها نشسته بودند، و سپس با جوکیهایی که در حالت معمول چهارنعل، جمعشده روی جدوگاه قرار میگرفتند. نتیجه این مطالعه نشان داد وقتی کیسههای شن یا سوارکاران قائم روی زین بودند، هزینههای متابولیکی و مکانیکی برای اسبها متناسب با باری بود که بر پشت خود حمل میکردند. اما وقتی جوکیها بهصورت جمعشده روی جدوگاه قرار میگرفتند، فشارهای متابولیکی و مکانیکی کاهش مییافت. در عمل، وقتی سوارکاران از یک حالت متعادل استفاده میکنند، اسبها فقط ناچار به حمل وزن آنها هستند و دیگر مجبور نیستند در هر گام، وزن سوارکار را نیز شتاب بدهند. (در حاشیه باید گفت این مطالعه احتمالاً به بحث قدیمی میان اهل اسب درباره «وزن زنده در برابر وزن مرده» هم پاسخ میدهد. به نظر من، طرفداران «وزن زنده» در این بحث برندهاند.)
یکی از یافتههای مهم این پژوهش این است که هر بار اسب در چهارنعل یک گام برمیدارد، علاوه بر پیشروی افقی دستوپای خود، جابهجایی عمودی در ناحیه جدوگاه نیز دارد.
این یعنی اگر سوارکار با پاهای صاف بایستد، هر گام اسب باید هم وزن سوارکار را به بالا هل بدهد و هم آن را به جلو حمل کند.
در عمل، سوارکاری که پاهایش صاف است، وزن خود را مستقیم بر جدوگاه اسب وارد میکند؛ در حالی که سوارکاری که با زانوی خمیده چهارنعل میرود، بالای اسب «شناور» میماند.
آلن ویلسون، از نویسندگان همکار این مطالعه، اشاره کرد که جوکیها با شناور ماندن بالای اسب، در مصرف انرژی صرفهجویی میکنند؛ انرژیای که در غیر این صورت در هر گام صرف بالا بردن وزن سوارکار میشد.
ویلسون میگوید جوکیهای کارآمد «حرکت اسب را دنبال نمیکنند، بلکه نسبتاً ثابت میمانند.» او ادامه میدهد: «اگر در زمان درست فشار وارد کند، انگار میتواند اسب را به حرکت وادارد؛ درست مثل کودکی که تاب را به نوسان درمیآورد.» او همچنین توضیح میدهد که چون سوارکار از پاهایش مانند پیستون یا ضربهگیر استفاده میکند، «این کار سختی است.» ضربان قلب جوکیها در جریان مسابقه تا ۱۹۰ تپش در دقیقه ثبت شده است.
مطالعه کالج سلطنتی دامپزشکی به پژوهش مشابه و جالبی درباره انسان اشاره کرده که لارنس روم از دانشگاه پنسیلوانیا انجام داده بود.
روم روی طراحی کولهپشتی آزمایش کرد و نشان داد که اگر کولهپشتی با طنابهای کشسان درون یک قاب معلق شود، وزن آن نسبت به حرکت فرد حامل کمتر جابهجا میشود و در نتیجه، میزان کار مورد نیاز نیز کاهش مییابد.
پیام این پژوهش برای سوارکاران ایونتینگ
در خلاصه کالج سلطنتی دامپزشکی، دکتر فاو میگوید: «پژوهش ما نشان میدهد که اگر جوکیها در حالت نشسته باشند یا وضعیت عمودی با پاهای صاف بگیرند، جدا کردن خود از حرکت اسب دشوار یا ناممکن خواهد بود. ما بر این باوریم که جوکی در وضعیت جمعشده، با حرکت نسبی نسبت به اسب، خود را از آن جدا میکند. جالب اینجاست که همچنین دریافتیم جوکی هنگام تنظیم موقعیت خود، اندکی بیش از حد برای حرکت اسب جبران میکند. بنابراین، نوسانهای جابهجایی و سرعتِ مجموعه اسب و جوکی ممکن است اندکی کمتر از نوسانهای خود اسب بهتنهایی باشد.»
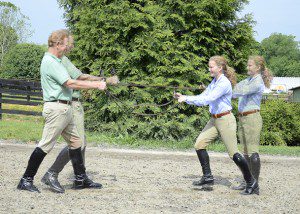
طبیعتاً پیامدهای این مطالعه کالج سلطنتی دامپزشکی برای دنیای ایونتینگ هم آشکار و هم مهم است. نخستین مسئولیت ما بهعنوان اهل سوارکاری، تأمین آسایش و رفاه اسبهایمان است. وقتی به وضعیتی میرسیم که آسایش آنها را تضمین میکند و همزمان هنگام انجام کارهایی که از آنها میخواهیم، کارآمدترشان میسازد، باید مطمئن شویم که از همان وضعیت استفاده میکنیم.
من نخستین کسی هستم که هشدار میدهم سوارکاران نباید در کراسکانتری با همان طول رکابِ ژوکیهای مسابقات فلت سوار شوند.
این وضعیت برای سوارکارانی که باید از روی زمینهای متغیر، سربالاییها، فرودها و موانع مشابه بپرند، بیش از حد افراطی است.
با این حال، بیتردید میتوانیم از اصولی که در مطالعه آرویسی شناسایی شده استفاده کنیم: کشسانی، کارایی، متانت و تعادل.
از میان همه این اصول، من تعادل را مهمترین عامل برای سوارکاران ایونتینگ میدانم، زیرا تعادل ما روی اسبهایمان تأثیری بسیار بزرگ بر تعادل خود اسبها دارد.
سوارکارانی که با پاهای صاف مینشینند، ذاتا ناپایدارند.
این حالت شبیه سوزنی است که روی نوک خود متعادل مانده باشد؛ هر عامل بیرونی میتواند آن را واژگون کند.
همین ناپایداری بالقوه دلیل آن است که سوارکارانی با پای صاف ناچار میشوند دستهایشان را به گردن اسب تکیه بدهند.
من با این وضعیت موافق نیستم؛ هم بهدلیل کمبود ثبات، و هم چون فشار دادن بند انگشتان روی گردن اسب، دستهای سوارکار را قفل میکند و حفظ دستهایی نرم، کشسان و همراه را در همه لحظات ناممکن میسازد.
زاویهها به شما اهرم میدهند
این واقعیتی است که بیشتر اسبهای ما به کار کراسکانتری علاقه زیادی نشان میدهند و ممکن است ما را وادار کنند از اتصالی با دهانشان استفاده کنیم که هرچند ideally باید کشسان باشد، اما گاهی ناگزیر بسیار محکم هم میشود.
ما به وضعیتی نیاز داریم که در کراسکانتری امکان کنترل اسبهایمان را بدهد، در حالی که همچنان با اصول کلی تعیینشده در مطالعه آرویسی همخوان باشد.
باز هم باید گفت که وقتی اسبها بیش از حد پرشور میشوند، وضعیت با پای صاف کارآمد نیست.
چون سوارکارانی که کاملا راست میایستند در حالت بدن خود هیچ زاویهای ندارند، یا باید برای تقویت تماس به عقب متمایل شوند یا برای کنترل به دهنههای تیزتر متوسل شوند.
سوارکاری که از وضعیت توصیهشده در مطالعه آرویسی استفاده میکند، وقتی یاد بگیرد چگونه از آن بهره ببرد، اهرم قابل توجهی در اختیار خواهد داشت. من به سوارکارانی که اسبهای کراسکانتری بیش از حد پرشور دارند توصیه میکنم بهجای دهنههای تیز، از این اهرم برای کنترل استفاده کنند. بهدلیل سرعت بیشتر کراسکانتری در سطح پریلیم و بالاتر، لازم است رکابهایمان را کوتاهتر از پرش با اسب تنظیم کنیم. ناظری که دقت کند باید متوجه شود وقتی سوارکار کراسکانتری در زین نشسته است، زاویه زانو اندکی کمتر از زاویه ۹۰ درجهای است که من برای پرش با اسب توصیه میکنم. (توصیه من به سوارکاران سطوح پایینتر این است که طول چرم رکاب را برای پرش با اسب و کراسکانتری یکسان نگه دارند؛ یعنی هنگام نشستن، پشت زانو زاویهای ۹۰ درجه داشته باشد.)
برداشت من این است که سرعتهای پایینتر در سطوح ابتدایی، ما را مجبور نمیکند بدنمان را تا این اندازه به جلو متمایل کنیم. علاوه بر این، بسیاری از سوارکاران تازهکار هنوز آمادگی بدنی و ثبات لازم برای سواری با رکابهای کوتاهتر را ندارند. رابطه میان طول چرم رکاب شما و طراحی زینتان نیز مفهوم مهمی است.
اهرمِ وضعیت چهارنعل ما باید همیشه بهگونهای به کار گرفته شود که دستها و بازوهای ما از طریق خط بالایی بدن اسب اثر کنند، نه در برابر دهان او.
برای مثال، وقتی اسبتان شروع میکند به کشیدن، میخواهم باسنتان را به سمت زین پایین بیاورید و مرکز ثقلتان را کمی بیشتر به عقب منتقل کنید، بیآنکه روی زین بنشینید.
در این حالت، عمل مهاری شما باید به بستن دستها در پایه جدوگاه و در امتداد خط بالایی بدن اسب محدود شود؛ در صورت لزوم، این کار را با یک بریج تکیِ عنان تقویت کنید.
میخواهم دستهای شما از اسب بخواهند با دستِ جلو صبر کند تا عقبتنهاش خودش را برساند، نه اینکه بخواهند گردنش را کوتاه کنند.
این کار شبیه همان کمکی است که در درساژ به کار میبرید؛ زمانی که ساقتان را میبندید و با دست منتظر میمانید تا اسب در دهانش نرم شود.
تنها تفاوت این است که در سرعتهای بالاتر دیگر لازم نیست ساق را ببندید؛ اسب شما بهدلیل مکانیک چهارنعل، از قبل عقبتنهاش را زیر بدن خود به حرکت درآورده است.
به خاطر داشته باشید بهمحض اینکه اسبتان در دهان نرم شد و گامش را جمع کرد، دستتان را نرم کنید.
دلیل پایین بودن جای دستها این است که از همان لحظهای که دستهایمان را بالاتر از دهان اسب میبریم، در واقع قدرت او را با قدرت خودمان به مقابله میگذاریم و طبق قوانین فیزیک، این تقابلی است که هر بار در آن بازنده خواهیم بود.
از اینجا میتوانید ببینید که با بهکارگیری تکنیکی که در اینجا نشان داده شده، تا چه اندازه اهرم مؤثری در اختیار دارید.
اگر تا به حال برایتان سؤال بوده که سوارکاران تمرینی ۱۰۰ پوندی چگونه میتوانند اسبهای مسابقه ۱۰۰۰ پوندی را کنترل کنند، پاسخ همین است.
آنها بیحرکت مینشینند و از اهرم استفاده میکنند.
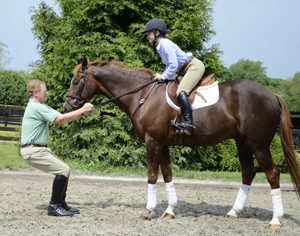
در زانوها و آرنجهای او زاویه وجود دارد و باسنش کمی عقبتر از زانوهایش قرار گرفته است.
علاوه بر این، در عنانهایش یک بریج دارد.
من تمام وزنم را روی عنانهای او انداختهام و با تمام توان میکشم، اما مارلی میتواند با استفاده از اهرم خود در برابر نیرویی زیاد مقاومت کند.
دقت کنید که او وزنش را بدون اینکه به عقب بکشد، نگه داشته است.
اگر لازم است سرعت اسبتان را کم کنید، میخواهم این کار را بدون کوتاه کردن گردنش انجام دهید.
وقتی بیش از حد تند میشود، باسنتان را کمی پایین بیاورید و حدود یکی دو سانتیمتر آن را پشت زانوهایتان ببرید.
سپس دستها را ببندید و بریج را روی گردن او فشار دهید.
اصول استفاده از بریج در چهارنعل همان اصولی است که وقتی در درساژ از اسب میخواهید در فک خود تسلیم شود به کار میبرید، با این تفاوت که در چهارنعل، بهدلیل فعالیت بیشتر عقبتنه اسب، دیگر لازم نیست ساق را ببندید.
وقتی سرعتش کم شد و به فشار دستهای شما پاسخ داد، برای پاداش دستها را نرم کنید، اما اجازه ندهید نه عنانها بلندتر شوند و نه گردن او درازتر شود.
این کار به او یاد میدهد که با قالب بدنی و ریتمی ثابت چهارنعل برود.
علاوه بر این، آن سوارکاران از آمادگی جسمانی فوقالعادهای برخوردارند.
حدس میزنم دستکم نیمی از سوارکاران کراسکانتری که میبینم ایستاده در رکابهایشان قرار میگیرند، این کار را میکنند چون از آمادگی بدنی کافی برای حفظ یک وضعیت متعادل و انعطافپذیر برخوردار نیستند.
این نه کارآمد است و نه ایمن، اما قابل درک و قابل اصلاح است.
در بحث ایمنی، وقتی رقابت رولکس ۲۰۱۱ را تماشا میکردم، برایم کاملا روشن بود که خستگی اسبها در بخشی از دشواریهایی که سوارکاران با آن روبهرو شدند، بهویژه در بخشهای پایانی مسیر چهار مایلی، نقش مهمی داشت.
نمیتوانم از این فکر صرفنظر کنم که شاید اگر سوارکاران آمادگی بدنی بیشتری داشتند و حالت چهارنعل کارآمدتری را به کار میگرفتند، میشد از برخی از آن مشکلات جلوگیری کرد.
هرچند نشستن در وضعیت عمودی برای سوارکار آسانتر است، اما علم به ما نشان داده است که یک حالت متعادل و انعطافپذیر، فشار کمتری به اسب وارد میکند.
این مطلب نخستین بار در شماره اوت ۲۰۱۱ نشریه پراکتیکال هورسمن منتشر شد.